Können Lernende Robotik auf iPads programmieren oder braucht man Laptops?
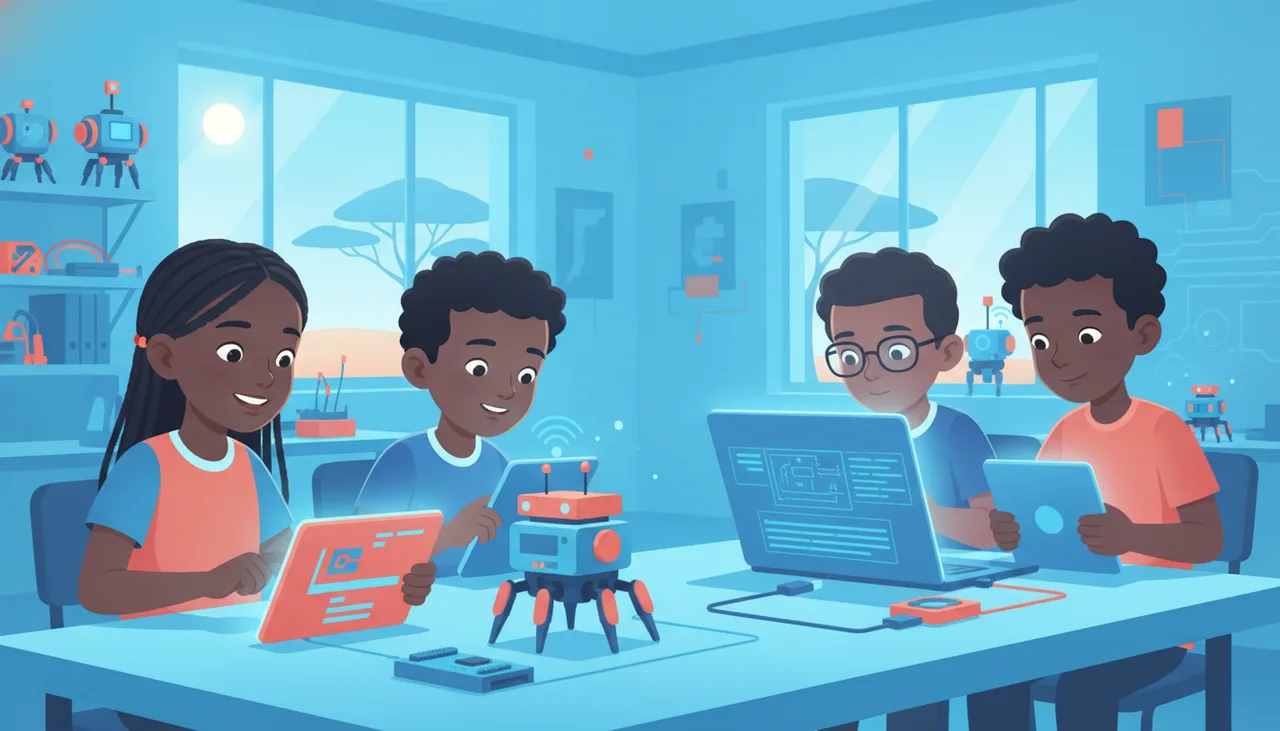
iPads handhaben über Bluetooth gekoppelte Bildungs-Hubs reibungslos, doch das Sandboxing von iPadOS verhindert das direkte serielle Flashen über USB bei Standard-Mikrocontrollern. Ein Überblick, wo Tablets funktionieren und wo Laptops unverzichtbar bleiben.
Robotik lässt sich auf dem iPad nur dann unterrichten, wenn die Hardware vollständig über Bluetooth Low Energy (BLE) oder proprietäre Begleit-Apps kommuniziert. Sobald der Lehrplan jedoch auf Standard-Mikrocontroller – wie Arduino, ESP32 oder reine Raspberry Pi Pico-Boards – setzt, stoßen iPads an ihre Grenzen. Dies ist keine Frage der Rechenleistung, sondern eine architektonische Einschränkung von iPadOS.
Falls Ihre Schule bereits über einen iPad-Koffer oder Tabletwagen verfügt, müssen Sie diesen nicht zwingend ausmustern. Bevor Sie jedoch Robotik-Sets anschaffen oder einen mehrjährigen Programmierlehrplan strukturieren, sollten Sie genau wissen, wo der iPad-Workflow funktioniert und ab wann physische Laptops zwingend erforderlich sind.
Die zentrale technische Hürde: Treiber-Sandboxing in iPadOS
Wenn Sie einen typischen Mikrocontroller an einem Computer programmieren, baut der Rechner eine serielle Verbindung über USB auf. Der Computer nutzt einen USB-zu-UART-Bridge-Chip (wie den CH340, CP2102 oder FTDI-Chip, der auf den meisten Entwickler-Boards zu finden ist), um einen virtuellen COM-Port bereitzustellen. Toolchains wie die Arduino IDE, Thonny oder Flash-Tools für die Kommandozeile nutzen diese serielle Schnittstelle, um kompilierte Binärbefehle an den Bootloader des Boards zu übertragen.
Unter iPadOS existiert diese Verbindungskette für Bildungswerkzeuge schlichtweg nicht:
- Keine beliebigen seriellen Treiber: Apple beschränkt den direkten Zugriff auf hardwarenahe serielle USB-Kommunikation. Selbst bei modernen iPads mit USB-C-Anschluss erstellt das Einstecken eines Standard-Arduino Uno oder ESP32 keinen adressierbaren COM-Port für webbasierte oder lokale Entwicklungsumgebungen.
- Keine Web-Serial-Unterstützung in WebKit: Unter Desktop-Chrome, ChromeOS und Edge können webbasierte IDEs über die APIs Web Serial und WebUSB direkt mit angeschlossener Hardware kommunizieren. Unter iPadOS müssen alle Drittanbieter-Browser (einschließlich Chrome für iOS) unter der Haube Apples WebKit-Engine verwenden. Apple hat Web Serial in WebKit aus Sicherheits- und Fingerprinting-Bedenken bewusst nicht aktiviert. Daher funktionieren browserbasierte Flash-Tools, die auf einem günstigen Chromebook oder einem generalüberholten Laptop laufen, auf einem iPad nicht.
- Isolierte Dateisysteme (Sandboxing): Mikrocontroller-Boards, die sich als USB-Massenspeichergerät ausgeben (wie bei CircuitPython oder UF2-Bootloadern auf dem RP2040), erfordern reibungslose, direkte Dateiübertragungen. Das Ziehen kompilierter Binärdateien auf externe Laufwerke innerhalb der Dateien-App von iPadOS ist umständlich, anfällig für Caching-Fehler und bietet kein serielles REPL-Terminal, das für das Debuggen von Code in Echtzeit erforderlich ist.
Was auf dem iPad tatsächlich funktioniert
iPads sind unter einer bestimmten Voraussetzung fähige Robotik-Controller: Die Hardware muss so konzipiert sein, dass sie drahtlos über Bluetooth Low Energy (BLE) oder eine dedizierte native iOS-App geflasht oder gesteuert wird.
Zu den Workflows, die auf iPads zuverlässig funktionieren, gehören:
- Dedizierte Bildungs-Ökosysteme: Hardware von LEGO Education (SPIKE Prime, SPIKE Essential und LEGO Education Computer Science & AI) kommuniziert über native Apps via Bluetooth mit iPads. Die App kompiliert die Befehle und überträgt sie drahtlos an den Hub.
- BBC micro:bit über BLE: Lernende können Code in Microsoft MakeCode im Browser oder in der micro:bit-App schreiben und das Board anschließend über Bluetooth koppeln, um den Code drahtlos zu flashen.
- Live-Bluetooth-Steuerungen: Roboter, die Telemetriedaten streamen oder Motorbefehle über BLE empfangen (beispielsweise ein mBot mit Standard-Firmware, der Richtungsbefehle von einer iPad-App erhält), funktionieren reibungslos.
Wo Laptops zwingend erforderlich sind
Laptops oder klassische Desktop-Computer werden unverzichtbar, sobald Lernende mit praxisnaher Elektronik, Open-Hardware-Robotik oder standardmäßigen textbasierten Toolchains arbeiten.
| Hardware / Plattform | iPad-Unterstützung | Laptop-Unterstützung | Verbindungsmethode |
|---|---|---|---|
| LEGO SPIKE / CS&AI | Vollständig | Vollständig | Bluetooth (App) / USB |
| BBC micro:bit | Unterstützt (BLE) | Vollständig | BLE oder direktes USB-Drag-and-Drop |
| Arduino (Uno, Nano, Mega) | Nicht unterstützt | Vollständig | Serielles USB / Virtueller COM-Port |
| ESP32 / ESP8266 | Nicht unterstützt | Vollständig | USB-zu-UART-Bridge |
| Raspberry Pi Pico (MicroPython) | Nicht unterstützt | Vollständig | Serielles USB-REPL + Massenspeicher |
| WRO RoboMission Open Controllers | Sehr eingeschränkt | Vollständig | Direkte Kompilierung über USB / native IDE |
Physische Laptops sind in drei spezifischen schulischen Szenarien unverzichtbar:
1. Senior Phase und textbasiertes Programmieren in der Sekundarstufe
Während der im Amtsblatt veröffentlichte südafrikanische Lehrplan für Coding und Robotik der Klassen R–9 den Schwerpunkt auf blockbasierte Programmierung legt, benötigen Teams bei weiterführenden Wettbewerben sowie Oberstufenschüler beim Übergang zu Python oder C++ interaktive Debugging-Werkzeuge. Die Nutzung einer interaktiven REPL (Read-Eval-Print-Schleife) in Thonny oder das Auslesen von Sensordaten in Echtzeit über einen seriellen Monitor erfordert eine offene serielle Verbindung, die iPadOS schlichtweg nicht gestattet.
2. Robotik-Wettbewerbe mit Open Hardware
Bei Wettbewerben wie der World Robot Olympiad (WRO) RoboMission sind die Teams nicht auf proprietäre Hersteller-Bausätze beschränkt; offene Mikrocontroller und individuelle Sensoren sind ausdrücklich zugelassen. Der Bau und die Feinabstimmung eines Open-Hardware-Roboters mit Motortreiber-Shields, maßgeschneiderten PID-Reglern und Drittanbieter-Sensoren erfordern eine lokale Kompilierung und schnelles USB-Flashen, was nur ein Desktop-Betriebssystem (Windows, macOS oder Linux) leisten kann.
3. Klassenraummanagement und Konnektivität bei hoher Gerätedichte
In einer Klasse mit 30 bis 40 Lernenden birgt das ausschließliche Vertrauen auf Bluetooth-Kopplung erhebliche Hürden. Wenn 35 micro:bit-Boards oder Robotik-Hubs gleichzeitig BLE-Advertisement-Pakete in einem einzigen Raum senden, kommt es häufig zu Kopplungskonflikten und Verbindungsabbrüchen. Ein physisches USB-Kabel sorgt für eine eindeutige, sofortige Verbindung: Die Lernenden schließen ihr Board an den Laptop an, klicken auf Herunterladen, und der Code wird sofort ausgeführt.
Darüber hinaus erfordert die webbasierte Kompilierung für Tablets einen dauerhaften Internetzugang. Bei Load-Shedding (Stromabschaltungen) oder instabilem Schul-WLAN funktioniert ein Laptop mit lokaler Software (wie der Offline-Arduino-IDE oder lokalen MakeCode-Apps) vollständig offline weiter, während cloudabhängige iPad-Workflows oft zum Stillstand kommen.
Entscheidungshilfe für Ihre Schule
Wenn das Robotik-Programm Ihrer Schule auf Lernende der Foundation und Intermediate Phase mit proprietären Bausätzen (wie LEGO Education oder micro:bit) ausgerichtet ist, bei denen visuelle Block-Editoren und BLE-Kopplung Standard sind, reichen iPads völlig aus. Sie vermeiden störenden Kabelsalat durch Tastaturen und ermöglichen es jüngeren Kindern, direkt auf dem Boden zu bauen und zu testen.
Umfasst Ihr Bildungsauftrag jedoch die Senior Phase, bereitet Lernende auf offene Robotik-Plattformen vor oder zielt darauf ab, Grundlagen der Elektronik anhand von Standard-Mikrocontrollern zu vermitteln, können Sie sich nicht auf iPads verlassen. Ein Wagen mit einfachen Windows-Laptops oder Chromebooks mit voller USB- und Web-Serial-Unterstützung bietet Ihnen vollständige Hardware-Flexibilität, ohne an die Grenzen der Sandbox-Architektur von Tablet-Betriebssystemen zu stoßen.
Wenn Sie Hardware-Investitionen planen oder die Geräteausstattung für Ihre Fachräume abstimmen möchten, hilft Ihnen ein Blick auf unsere Optionen zur Laborausstattung dabei, sicherzustellen, dass Ihre physische Infrastruktur zu Ihren Lehrplanzielen passt, bevor Sie Ihr Budget binden.