Waarom jou lynvolger onder helder sportsaalligte faal (en hoe om dit reg te stel)
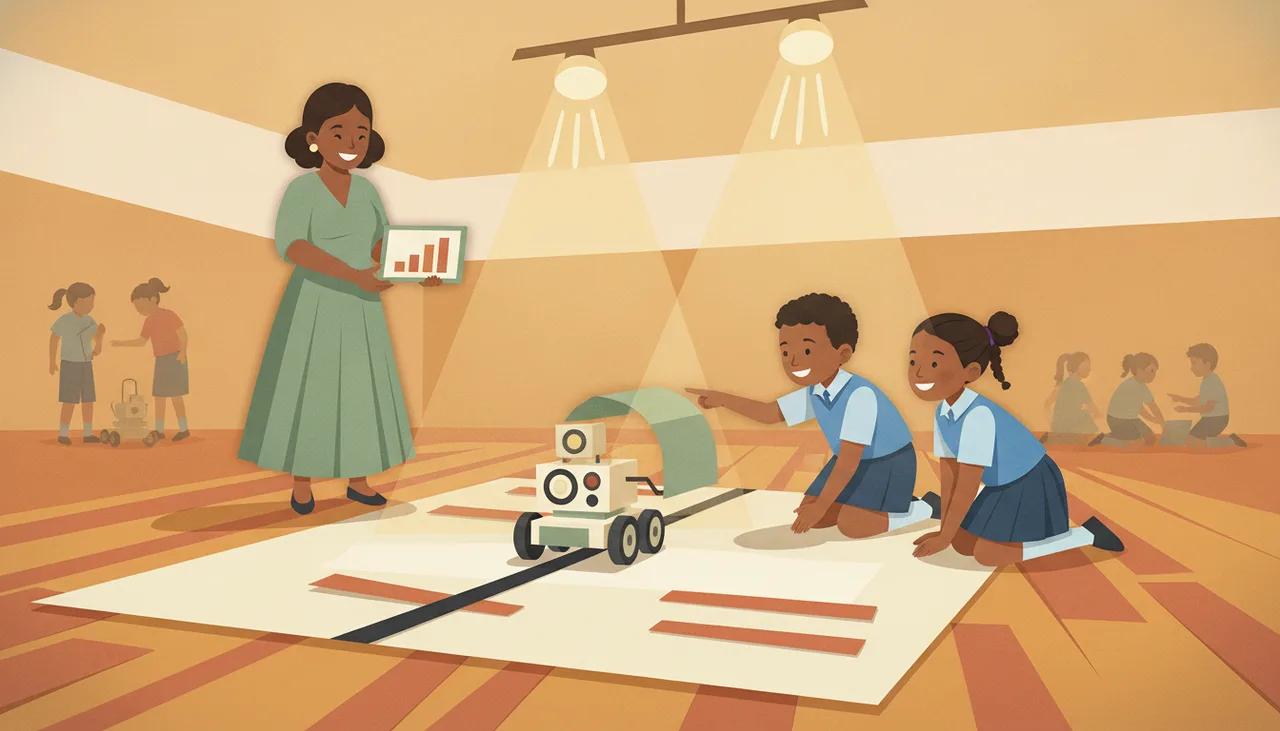
Kompetisiesaalbeligting versadig onbeskermde infrarooi-lynsensors deur fototransistors met omgewings-IR te oorstroom. Los dit op met fisiese ligskerms en dinamiese aanskakel-kalibrasie.
Jou lynvolgrobot het foutloos op die klaskamervloer gewerk, maar die oomblik toe dit op die kompetisiemat in 'n skoolgimnasium of sportsaal geplaas is, het dit in sirkels gedraai of reguit van die baan af gery. Die rede is eenvoudig: kommersiële saalbeligting en verniste vloere oorstroom jou robot se optiese sensors met omgewings-infrarooilig (IR), wat die fototransistors verblind en die kontras tussen die swart band en die wit agtergrond uitwis.
Lynvolgers sien nie kleur nie; hulle meet weerkaatste lig. Wanneer die omgewing die sensor se eie ligbron oorweldig, faal die hardeware. Gelukkig kan jy hierdie foutmodus heeltemal uitskakel met twee aanpassings: meganiese ligafskerming en dinamiese sagtewarekalibrasie.
Die fisika: Waarom saalbeligting fototransistors verblind
Die meeste standaard lynvolgmodules (soos die TCRT5000 of basiese tweekanaalsensorborde) paar 'n infrarooi-liguitstralende diode (uitstraler) met 'n infrarooi-fototransistor (ontvanger). Die uitstraler weerkaats IR-lig van die mat af. Wit oppervlaktes weerkaats die meeste van die IR terug na die fototransistor, wat die weerstand daarvan verlaag en 'n hoë lesing lewer (of laag, afhangende van die optrek-konfigurasie). Swart isolasieband absorbeer die IR en stuur baie min lig terug.
Hierdie ontwerp maak staat op 'n onuitgesproke aanname: dat die enigste infrarooilig wat die ontvanger bereik, die lig is wat deur die robot self uitgestraal word. In 'n tipiese klaskamer met verspreide LED-paneelligte of standaard fluoresserende buise hou daardie aanname redelik goed stand. In 'n sportsaal faal dit om drie redes:
- Hoë-intensiteit kommersiële ligte: Gimnasiums gebruik dikwels hoëbalk-metaalhaliedlampe, hoë-wattage halogeenskilwerpers, of hoë-opbrengs industriële LED-samestellings. Baie hiervan straal beduidende infrarooi-straling saam met sigbare lig uit.
- Hoë plafonne en invalshoek: Hoëbalkligte gooi wye, kragtige strale vanuit verskeie hoeke wat onder lae robotonderstelle insypel vanuit rigtings wat jou klaskamerligte nooit bereik het nie.
- Vloerweerkaatsing: Kompetisiematte word dikwels oor gepoleerde parket- of hoëglans sintetiese gimnasiumvloere gelê, wat spieëlende weerkaatsings skep wat omgewings-IR direk opwaarts in jou sensorrangskikking in weerkaats.
Wanneer hoë omgewings-IR die fototransistor tref, raak die sensor versadig. Die ontvanger word ten volle deur die vertrek self aangeskakel. Gevolglik word die lesing oor swart band ononderskeibaar van die lesing oor wit viniel, en jou beheerlogika kan nie meer die lyn opspoor nie.
Stap 1: Meganiese regstellings (afskerming en grondvryhoogte)
Voordat jy 'n enkele reël kode skryf, moet jy die optiese probleem fisies oplos. Sagteware kan nie 'n sein onttrek as die analoog-voorkant heeltemal versadig is nie.
Voeg 'n ondeursigtige skerm by
Die enkele doeltreffendste hardewareregstelling is 'n 3D-gedrukte of swart kartonhulsel wat jou sensorrangskikking omsluit. Die skerm moet so naby as moontlik aan die vloer afstrek sonder om aan baannate te haak—gewoonlik 2 mm tot 3 mm se grondvryhoogte. Die binnekant van die skerm moet matswart wees (matverf of nie-weerkaatsende band) om interne weerkaatsings te voorkom.
Verstel die sensor se ryhoogte
Basiese fototransistors het 'n optimale fokusafstand, gewoonlik tussen 2 mm en 6 mm vanaf die oppervlak. As jou sensors 15 mm of 20 mm bo die mat sit, volg die uitstraler se terugkerende sein die omgekeerde-kwadraat-wet en val dit dramaties af, wat omgewingslig toelaat om te oorheers. Laat sak jou sensorhegstuk sodat die diodes ongeveer 3 mm tot 5 mm bo die oppervlak sit.
Stap 2: Sagtewareregstellings (dinamiese kalibrasie teenoor hardgekodeerde drempels)
Die mees algemene programmeringsfout in robotikakompetisies vir leerders is om sensordrempels hard te kodeer. 'n Leerder toets die robot, sien dat wit 150 op 'n analoogpen lees en swart 850 lees, en skryf:
if (analogRead(LEFT_SENSOR) > 500) { // Volg lyn }In die saal verskuif omgewingslig die wit lesing na 600 en die swart lesing na 900. Die hardgekodeerde drempel van 500 klassifiseer nou die hele mat as 'n lyn, en die robot faal onmiddellik.
Implementering van dinamiese aanskakel-kalibrasie
Moet nooit analoogdrempels hardkodeer nie. Skryf eerder 'n kalibratieroetine wat gedurende die eerste drie tot vyf sekondes na aanskakeling of nadat 'n beginknoppie gedruk is, hardloop. Laat die robot op een plek oor die lyn draai en voortdurend alle sensors monster om die werklike plaaslike minimum- en maksimumwaardes aan te teken.
int sensorMin = 1023;int sensorMax = 0;int threshold = 500;void calibrateSensors() { unsigned long startTime = millis(); // Draai vir 3 sekondes op die plek oor die lyn setMotors(150, -150); while (millis() - startTime < 3000) { int val = analogRead(A0); if (val < sensorMin) sensorMin = val; if (val > sensorMax) sensorMax = val; } setMotors(0, 0); // Bereken middelpunt-drempel vir huidige vertrektoestande threshold = (sensorMin + sensorMax) / 2;}Hierdie roetine herbereken outomaties die besluitnemingsgrens om by die omgewingsbeligting en matweerkaatsing van enige lokaal waarin jy daardie dag meeding, te pas.
Stap 3: Beweeg verby rou drempelwaardes
Vir hoër betroubaarheid in streeks- en nasionale kompetisies, oorweeg dit om die waarnemingslogika en hardeware op te gradeer:
- Differensiële waarneming: In plaas daarvan om absolute drempels na te gaan (
sensor > threshold), evalueer die verskil tussen aangrensende sensors (error = leftSensor - rightSensor). Omgewingslig beïnvloed aangrensende sensors gewoonlik gelykmatig, wat beteken dat die differensiële foutsein gemeenskaplike modus omgewings-IR-geraas uitkanselleer. - Aktiewe modulasie: Gevorderde sensors pols hul IR-uitstralers teen 'n spesifieke frekwensie (soos 38 kHz) en gebruik 'n banddeurlaatfilter op die ontvanger. Die sensor meet slegs lig wat teen daardie presiese frekwensie flikker en ignoreer statiese omgewingsonlig en saalbeligting heeltemal. As jy pasgemaakte hardeware bou of vir modulêre kompetisiestelle in ons robotika-hardewarewinkel soek, skakel die keuse van gemoduleerde IR-samestellings of toegewyde weerkaatsingsreekse (soos die Pololu QTR-reeks) omgewingsensitiwiteit op silikonvlak uit.
- Oefeninge vir kompetisiegereedheid: Sluit lokaalveranderlike beligting by jou toetssessies in. Skyn 'n slimfoonflits of 'n hoë-lumen werkswinkellig direk op jou robot tydens oefenlopies om te toets of jou skerm en kalibrasiekode standhou voor die kompetisiedag.
Robotte faal by kompetisies nie omdat leerders nie kan kodeer nie, maar omdat laboratoriumtoetse selde rekening hou met werklike omgewingsgeraas. Vir gestruktureerde kompetisie-afrigtingsgidse en kurrikulumondersteuning vir robotika, verken ons mentorhulpbronne in die Sheen Robotics Academy.