为什么你的循迹机器人在明亮的体育馆灯光下会失灵(以及如何修复)
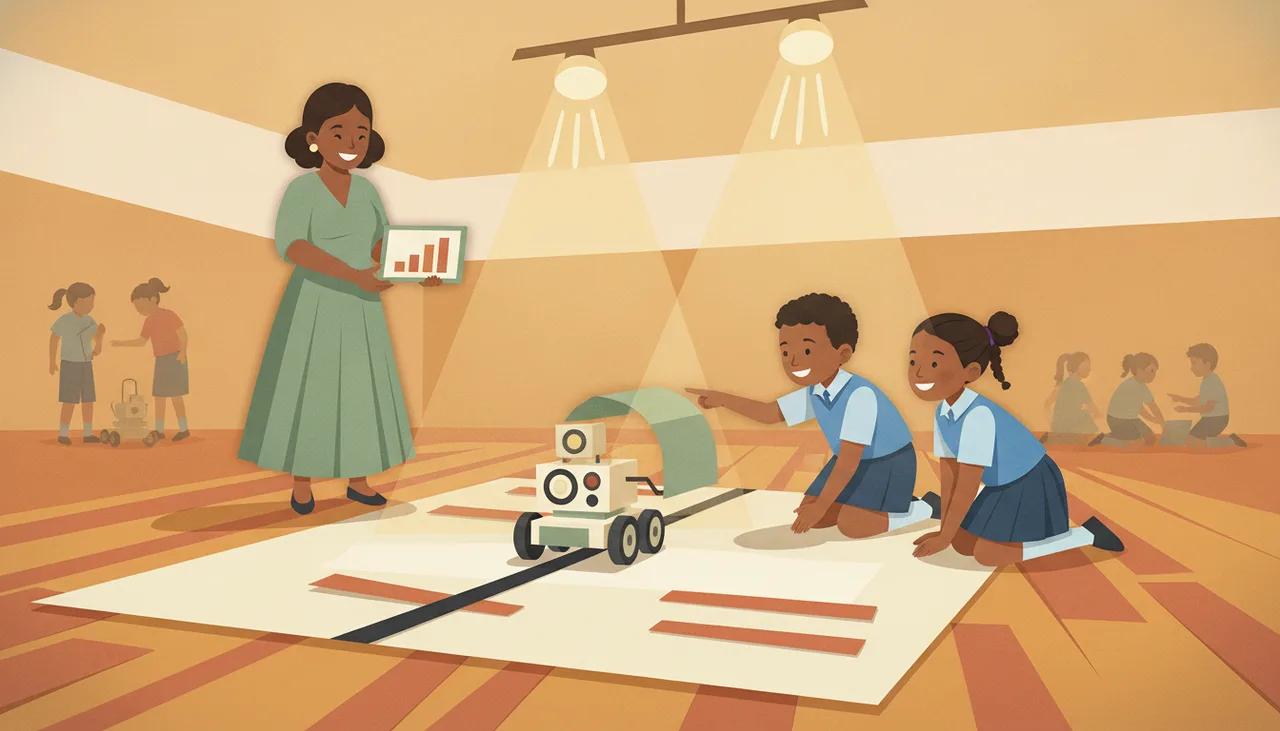
比赛场馆照明会向光电三极管灌注过量环境红外光,导致未加遮光的红外循迹传感器饱和。可通过物理遮光罩和开机动态校准来解决这一问题。
你的循迹机器人在教室地板上运行得完美无瑕,但一旦放到学校体育馆或运动场馆的比赛场地上,它就会原地打转或直接冲出赛道。原因很简单:商用场馆照明和抛光地板向机器人的光学传感器灌注了大量的环境红外(IR)光,使光电三极管发生饱和,从而抹去了黑胶带与白色背景之间的对比度。
循迹机器人看到的不是颜色,而是测量的反射光强度。当周围环境的光线压倒传感器自身的光源时,硬件就会失效。幸运的是,通过两项调整即可彻底消除这种失效模式:物理遮光和软件动态校准。
物理原理:为什么场馆照明会使光电三极管致盲
大多数标准循迹模块(例如 TCRT5000 或基础双通道传感器板)都由一个红外发光二极管(发射端)和一个红外光电三极管(接收端)配对组成。发射端将红外光投射到场地表面。白色表面会将大部分红外光反射回光电三极管,降低其阻抗并产生高读数(或根据上拉配置产生低读数)。黑色电工绝缘胶带则吸收红外光,反射回来的光极少。
这种设计依赖一个潜在的前提:到达接收端的红外光仅来自机器人自身发射的光线。在装有漫射 LED 灯盘或标准荧光灯管的普通教室中,这一假设基本成立。但在体育馆中,这一假设会因以下三个原因而失效:
- 高强度商用灯具:体育馆通常采用高天井金卤灯、大功率卤素泛光灯或高输出工业 LED 阵列。其中许多灯具在发出可见光的同时,还会辐射出大量的红外线。
- 高挑空与入射角:高天井灯具从多个角度投射出宽广而强烈的光束,能从教室灯光从未照射过的方向,直接穿透到底盘较低的机器人下方。
- 地面反射率:比赛地图通常铺设在打蜡木地板或高光合成材料运动地板上,极易产生镜面反射,将环境红外光直接向上反射进入你的传感器阵列。
当强烈的环境红外光照射到光电三极管时,传感器就会饱和。接收端被室内环境光完全导通。结果就是,黑色胶带上的读数与白色乙烯基底面上的读数变得无法区分,控制逻辑也就无法再检测到黑线。
步骤一:机械修复(遮光与离地间隙)
在写一行代码之前,先从物理上解决光学问题。如果模拟前端已经彻底饱和,软件根本无法提取任何有效信号。
添加不透光遮光罩
最有效的单一硬件解决方案是用 3D 打印或黑色硬纸板制作一个包裹传感器阵列的遮光罩。遮光罩必须尽可能向下延伸靠近地面,同时避免刮碰赛道接缝——离地间隙通常保持在 2 mm 至 3 mm。遮光罩内部应为哑光黑(使用哑光漆或无反光胶带),以防止内部二次反射。
调整传感器安装高度
基础光电三极管都有一个最佳焦距,通常距离表面 2 mm 至 6 mm。如果传感器离地面高达 15 mm 或 20 mm,发射端返回的信号会遵循平方反比定律急剧衰减,导致环境光占据绝对主导地位。降低传感器支架,使二极管距离表面大约 3 mm 至 5 mm。
步骤二:软件修复(动态校准对比硬编码阈值)
学生机器人竞赛中最常见的编程错误就是硬编码传感器阈值。学生在测试机器人时,看到模拟引脚在白色区域读数为 150,在黑色区域读数为 850,于是写下:
if (analogRead(LEFT_SENSOR) > 500) { // 循迹 }到了体育馆后,环境光将白色区域读数推高到 600,黑色区域推高到 900。硬编码的阈值 500 此时会将整个场地都判定为黑线,机器人瞬间失控。
实现开机动态校准
切勿硬编码模拟阈值。相反,应编写一段在开机或按下启动按钮后前三至五秒内运行的校准程序。让机器人在黑线上原地旋转,持续对所有传感器进行采样,记录下实际的现场最小值和最大值。
int sensorMin = 1023;int sensorMax = 0;int threshold = 500;void calibrateSensors() { unsigned long startTime = millis(); // 原地旋转3秒以跨越黑线 setMotors(150, -150); while (millis() - startTime < 3000) { int val = analogRead(A0); if (val < sensorMin) sensorMin = val; if (val > sensorMax) sensorMax = val; } setMotors(0, 0); // 计算当前场地光照条件下的中间阈值 threshold = (sensorMin + sensorMax) / 2;}该程序会自动重新计算判定边界,以适应比赛当天所在场地的具体环境光照和赛道反射率。
步骤三:超越原始阈值判断
为了在市级和国家级竞赛中获得更高的可靠性,可以考虑升级传感逻辑与硬件:
- 差分检测:与其判断绝对阈值(
sensor > threshold),不如计算相邻传感器之间的差值(error = leftSensor - rightSensor)。环境光对相邻传感器的影响往往是均等的,这意味着差分误差信号可以直接消除共模环境红外噪声。 - 主动调制:更高级的传感器会以特定频率(如 38 kHz)调制其红外发射端脉冲,并在接收端使用带通滤波器。传感器仅测量以该特定频率闪烁的光线,从而完全忽略静态环境日光和体育馆照明。如果你正在自行制作硬件或在我们的机器人硬件商城中选购模块化竞赛套件,选择调制红外阵列或专用反射率阵列(如 Pololu QTR 系列)可从芯片底层消除环境光敏感性。
- 赛前适应性演练:在测试环节中加入多变的光照环境。在日常练习中,用智能手机手电筒或大流明工作灯直接照射机器人,检验遮光罩和校准代码在比赛日之前是否经得起考验。
机器人在比赛中失常,往往不是因为学生编程能力不足,而是因为实验室测试很少将真实世界的环境噪声考虑在内。如需系统化的竞赛指导指南和机器人课程支持,请探索Sheen Robotics学院中的导师资源。