Porque É Que um Botão do Arduino Regista Cinco Pressões em Vez de Uma?
Os botões de pressão não fazem um contacto perfeito; o metal com mola ressalta fisicamente durante vários milissegundos, registando múltiplas transições num microcontrolador rápido. Veja como funciona o ressalto de contacto e como corrigi-lo sem delay().
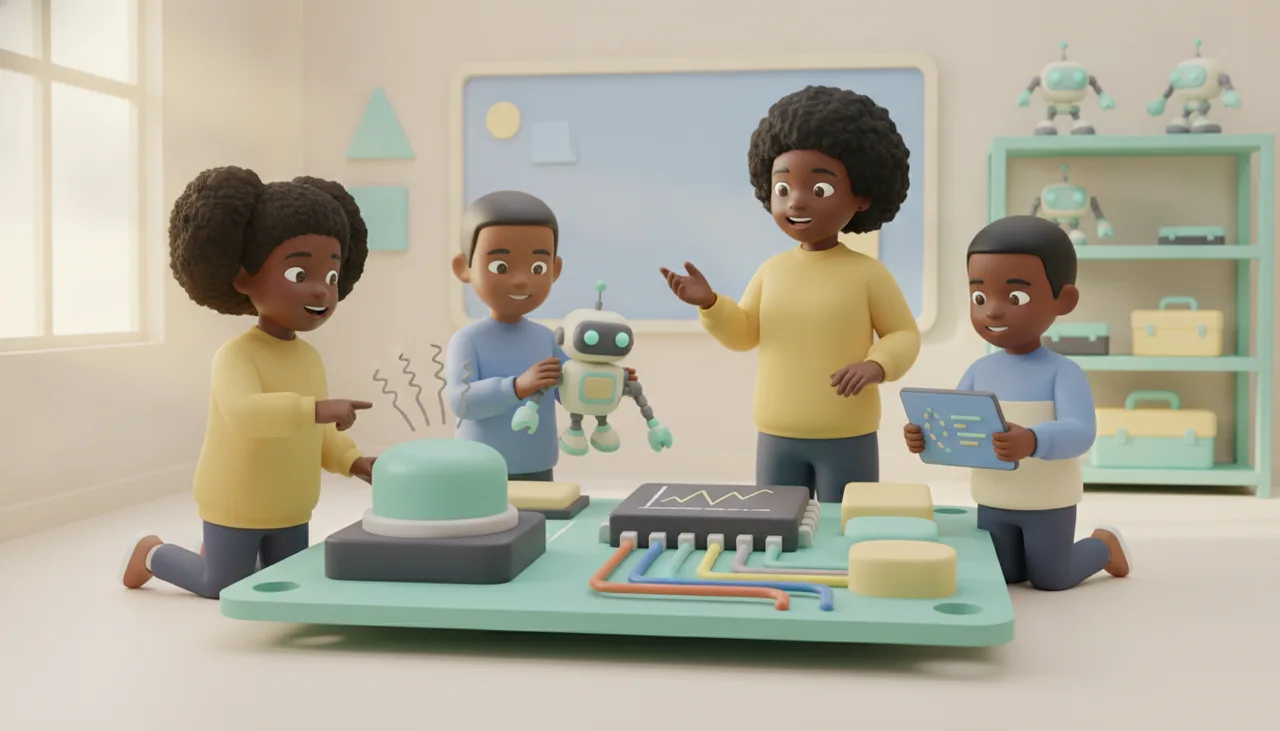
Quando um Arduino regista cinco ou seis contagens a partir de um único toque físico num botão, o seu microcontrolador não está avariado e o seu código não está possuído. O botão está fisicamente a ressaltar. Um botão de pressão tátil contém duas lâminas metálicas finas com efeito de mola que embatem uma na outra quando premidas. À escala humana, o clique parece instantâneo. À escala do microcontrolador — onde um ATmega328P normal de 16 MHz executa cerca de dezasseis instruções a cada microssegundo — as lâminas de contacto colidem, ressaltam, voltam a tocar-se e estabilizam ao longo de um intervalo de dois a vinte milissegundos. Para o Arduino, essa trepidação mecânica parece cinco pressões de botão distintas.
Como É Realmente o Ressalto Mecânico de um Interruptor
Num circuito normal em breadboard utilizando uma resistência de pull-down externa ou a resistência interna de INPUT_PULLUP, o pino do microcontrolador monitoriza uma transição de tensão entre 0V e 5V. Se o seu código verificar o pino dentro de um void loop() rápido através de uma condição simples:
if (digitalRead(buttonPin) == LOW) {
  pressCount++;
}
ocorrem dois problemas distintos em simultâneo:
- Deteção de nível versus deteção de flanco: O código contabiliza uma ativação a cada ciclo do loop enquanto o botão permanece premido. Se o seu loop demorar 200 microssegundos a ser concluído, manter o botão premido durante meio segundo contabiliza 2500 pressões.
- Ressalto de contacto: Mesmo que solte o interruptor instantaneamente, a tensão oscila entre nível alto e baixo várias vezes ao longo de 5 a 15 milissegundos enquanto as lâminas metálicas estabilizam. O processador é suficientemente rápido para captar cada ressalto individual como uma transição válida.
O reflexo habitual dos principiantes é recorrer a delay(). Funciona num teste rudimentar, mas, em qualquer projeto real, cria problemas muito piores do que aquele que resolve.
Porque É Que delay(50) Degrada o Desempenho do Seu Robô de Forma Ruinosa
Se disser ao Arduino para aguardar cinquenta milissegundos logo após detetar uma pressão — delay(50); —, o interruptor termina o ressalto antes de o microcontrolador voltar a verificar o pino. O contador passa então a incrementar de forma limpa apenas uma unidade.
No entanto, delay() é uma função bloqueante. Interrompe por completo o processamento de instruções. Enquanto o chip se encontra nessa pausa de 50ms, não consegue atualizar a modulação por largura de impulso (PWM) dos motores, não consegue sondar o pino de eco de um sensor ultrassónico, não consegue ler pulsos de um encoder nem descodificar comandos de série provenientes de um ESP32 ou de um módulo Bluetooth. Num contador estático, um atraso bloqueante passa praticamente despercebido. Num robô móvel ou numa cancela automática, um congelamento de 50ms de cada vez que um interruptor de fim de curso é acionado causa marcos perdidos, soluços nos motores e uma navegação errática.
A eliminação de ressalto por hardware (hardware debouncing) — adicionando um condensador cerâmico de 100nF entre os contactos do interruptor ou utilizando um filtro passa-baixo RC com um Schmitt trigger — limpa o sinal antes de este chegar ao microcontrolador. É eletricamente elegante, mas exige componentes adicionais em bancada, acrescenta soldadura ou confusão de cabos na breadboard e aumenta os custos de material num laboratório para 30 alunos. Em quase todos os contextos de sala de aula, o controlo de estados por software é a resposta certa.
A Solução Limpa: Deteção de Flanco e millis()
Resolver isto de forma limpa em código requer dois passos lógicos distintos: detetar quando o estado muda (deteção de flanco) e verificar se decorreu tempo suficiente desde a última transição antes de aceitar uma nova (temporização de debounce).
Isto requer três variáveis:
- A leitura atual do pino.
- A leitura anterior do pino na iteração anterior do loop.
- Um timestamp do tipo unsigned long que regista quando o estado mudou pela última vez.
Uma implementação resiliente e não bloqueante tem a seguinte estrutura:
const int buttonPin = 2;
int buttonState = HIGH;
int lastButtonState = HIGH;
unsigned long lastDebounceTime = 0;
const unsigned long debounceDelay = 40; // milissegundos
int counter = 0;

void setup() {
  pinMode(buttonPin, INPUT_PULLUP);
  Serial.begin(9600);
}

void loop() {
  int reading = digitalRead(buttonPin);

  // Verifica se o estado do pino mudou devido a ressalto ou pressao fisica
  if (reading != lastButtonState) {
    lastDebounceTime = millis();
  }

  // Avalia o estado apenas se permaneceu estavel mais tempo do que o bloqueio
  if ((millis() - lastDebounceTime) > debounceDelay) {
    // Se o estado verificado tiver mudado
    if (reading != buttonState) {
      buttonState = reading;

      // Dispara apenas ao premir (flanco descendente para INPUT_PULLUP)
      if (buttonState == LOW) {
        counter++;
        Serial.print("Verified presses: ");
        Serial.println(counter);
      }
    }
  }

  lastButtonState = reading;
  // O restante loop() corre sem interrupcoes nem atrasos
}
Nesta arquitetura, millis() funciona como um relógio de parede não bloqueante. O código inspeciona continuamente o pino, reinicia a marca temporal de contagem decrescente sempre que ocorre uma oscilação e só aceita uma mudança de estado quando o pino permanece estável durante 40 milissegundos consecutivos. O processador fica 100% livre entre verificações para executar cálculos de PID ou verificar paragens de emergência.
Como Ensinar Isto num Quadro Branco em Dez Minutos
Os alunos têm dificuldade em compreender o debouncing quando este lhes é apresentado como um bloco denso de instruções condicionais. Para o ensinar eficazmente, separe o funcionamento mecânico da sintaxe através de uma analogia simples para a sala de aula:
- A Porta a Bater: Desenhe uma porta de madeira pesada a bater com força. Ela não bate no batente e fica logo imóvel; ressalta e vibra no trinco durante uma fração de segundo. Explique que um botão de pressão é composto por lâminas elásticas de latão ou aço que fazem exatamente a mesma coisa.
- O Segurança Rápido: Pergunte à turma: "Se um segurança estiver a contar quem entra por uma porta e pestanejar uma vez a cada cinco minutos, o que acontece?" Deixa escapar pessoas sem as contar. "E se o segurança conseguir inspecionar a porta dezasseis mil vezes por segundo?" Vai contar cada pequena vibração do trinco como se fosse uma nova pessoa a entrar. É isso que faz um Arduino ao executar
digitalRead(). - Estado vs. Flanco: Escreva a palavra "ESTÁ" e a expressão "PASSOU A ESTAR" no quadro. Mostre-lhes que o código inicial perguntava: "O botão está premido?" (Verdadeiro durante 200 000 ciclos). O novo código deve perguntar: "Ele passou agora a estar premido?"
- A Regra dos 40ms: Explique que, em vez de fechar os olhos (
delay), o segurança consulta o relógio de pulso (millis). Se a porta vibrar, reiniciamos um pequeno temporizador de 40 milissegundos. Não registamos uma entrada até que a porta tenha ficado completamente imóvel durante quarenta contagens.
Se está a equipar um laboratório escolar ou a introduzir a computação física nas turmas da Senior Phase, estão disponíveis pacotes curriculares estruturados e kits de componentes validados através da loja Sheen Robotics, concebidos especificamente para evitar componentes de breadboard pouco fiáveis que tornam a resolução de problemas mecânicos mais difícil do que precisa de ser.
Assim que os alunos compreendem que os interruptores são objetos mecânicos imperfeitos a interagir com computadores ultrarrápidos, o debouncing deixa de parecer um erro misterioso de software e torna-se a sua primeira verdadeira lição de engenharia de sistemas embutidos.