Por qué tu sensor de TDS se descontrola cuando se enciende la bomba hidropónica
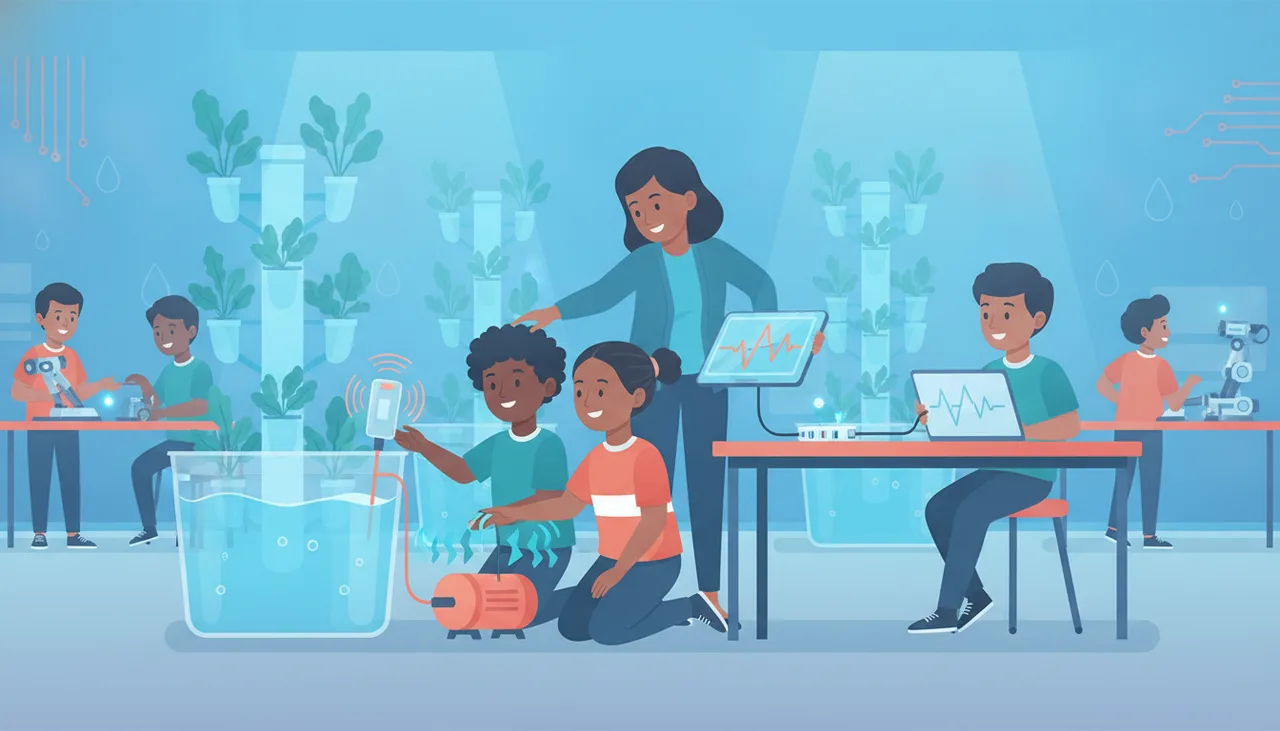
Las bombas sumergibles introducen corrientes parásitas y ruido electromagnético directamente en el depósito de nutrientes compartido. Descubre por qué altera las lecturas analógicas de TDS y cómo solucionarlo mediante código o hardware.
Cuando las lecturas analógicas de sólidos disueltos totales (TDS, por sus siglas en inglés) fluctúan de forma errática en el instante en que se activa la bomba de agua, el sensor no está roto. Tu depósito de nutrientes se está comportando como un conductor eléctrico compartido. La bomba sumergible está inyectando corrientes de fuga, bucles de masa o ruido de motor de alta frecuencia directamente en el agua, lo que corrompe las mediciones a nivel de microvoltios de las que depende el convertidor analógico-digital (ADC) de tu microcontrolador.
Puedes resolver esto por completo mediante uno de estos tres métodos: alternancia por software (pausar la bomba durante las lecturas), aislamiento galvánico del circuito del sensor o una separación eléctrica limpia de las líneas de alimentación.
La física del problema: por qué el agua actúa como un circuito compartido
Una sonda analógica de TDS no mide la concentración química de forma directa; mide la conductividad eléctrica (CE). El controlador de la sonda aplica una señal de excitación alterna de bajo voltaje entre dos clavijas metálicas sumergidas y mide la diminuta corriente resultante que fluye por el agua. Dado que el agua pura es un aislante y las sales minerales disueltas crean iones libres, una mayor conductividad iónica corresponde a un mayor nivel de TDS.
El problema surge porque la solución nutritiva no está aislada eléctricamente. Cuando sumerges una bomba de red de 230 V CA o una bomba sumergible sin escobillas (brushless) de 12 V CC en el mismo depósito:
- Bucles de masa galvánicos: si la carcasa de la bomba o la fuente de alimentación de CC comparten alguna ruta común con la masa de tu microcontrolador, las corrientes parásitas de fuga de CC o CA fluirán a través de la solución nutritiva conductora hacia los pines de la sonda TDS, encontrando una ruta de retorno a tierra no deseada a través de los pines de tu ADC.
- Interferencias electromagnéticas (EMI): los circuitos de conmutación de las bombas de CC sin escobillas (BLDC) y los campos inductivos de los motores de CA irradian ruido electromagnético de alta frecuencia al agua y a lo largo de los cables no apantallados de los sensores.
- Distorsión armónica del inversor: en instalaciones agrícolas y escolares sudafricanas que funcionan con inversores de respaldo o sistemas de baterías solares durante los cortes de suministro eléctrico (load-shedding), los inversores de onda senoidal modificada introducen una notable distorsión armónica en los devanados de las bombas de CA, lo que amplifica drásticamente el ruido de fondo en el depósito.
Dado que la señal medida en la sonda de TDS es minúscula (a menudo acondicionada a una salida analógica de 0-2,3 V o 0-3,3 V), incluso un potencial parásito de 50 mV en el agua provocará que las lecturas del ADC de tu microcontrolador oscilen bruscamente en cientos de partes por millón (ppm).
Solución 1: La corrección a coste cero (alternancia por software)
Si tu sistema utiliza un relé o un MOSFET para ciclar la bomba, la solución más sencilla y fiable no cuesta nada. La concentración de nutrientes cambia a lo largo de horas y días, no de segundos. No necesitas un muestreo continuo en tiempo real mientras el agua se remueve activamente.
En su lugar, estructura tu firmware (en MicroPython, Arduino C++ o ESP-IDF) para seguir una programación de lectura con pausa de bomba:
- Desactiva el relé de la bomba.
- Pausa de 3 a 5 segundos para permitir que se disipen las turbulencias del fluido, la cavitación por burbujas y las cargas capacitivas en el agua.
- Toma de 10 a 20 muestras analógicas a lo largo de 500 milisegundos.
- Aplica un filtro de mediana (descartando las lecturas más altas y más bajas) y calcula la media.
- Almacena o transmite el valor de TDS validado.
- Vuelve a activar el relé de la bomba.
Ejecutar este ciclo una vez cada 15 o 30 minutos ofrece un seguimiento de nutrientes preciso y sin desviaciones, sin interferir en la oxigenación de las raíces ni en la circulación del agua.
Solución 2: Aislamiento galvánico por hardware
Si utilizas un sistema NFT (técnica de película de nutrientes o nutrient film technique) de flujo continuo o un sistema comercial de cubos holandeses (Dutch bucket) donde la bomba no se puede detener, debes aislar eléctricamente el sensor de los buses de alimentación y datos del controlador.
| Componente de aislamiento | Función en el circuito | Componente típico / Enfoque |
|---|---|---|
| Convertidor CC-CC aislado | Rompe la masa de alimentación compartida entre el microcontrolador y la placa del sensor. | B0505S-1WR3 (5 V a 5 V aislados) |
| Aislador de señal analógica / Optoacoplador lineal | Transmite la tensión analógica de 0 a 3,3 V a través de una barrera óptica sin contacto eléctrico directo. | HCNR200 / Placa de desarrollo (breakout) de aislamiento analógico dedicada |
| ADC digital aislado (I2C/SPI) | Coloca el ADC en el lado aislado y transmite las lecturas digitales mediante optoacopladores. | ADC ADS1115 emparejado con un aislador digital ADuM1250 / ISO1540 |
La arquitectura de hardware más limpia consiste en colocar un ADC externo (como un ADS1115) en el lado aislado del sensor, alimentar dicho ADC con un convertidor CC-CC aislado y conectar el bus I2C de vuelta a tu ESP32 o Raspberry Pi Pico mediante un CI aislador digital. Esto garantiza que no exista ninguna vía galvánica entre el agua y la lógica de tu controlador.
Solución 3: Separación de líneas de alimentación y buenas prácticas de cableado
Si estás construyendo unidades de monitorización personalizadas —como las descritas en nuestros recursos de prototipado IoT de Sheen o integradas en mesas de cultivo automatizadas para el aula a través de nuestros kits de hidroponía escolar—, implementar una separación eléctrica estándar evita la mayor parte de las interferencias antes de que lleguen al sensor:
- Fuentes de alimentación independientes: no alimentes nunca una bomba sumergible de 12 V desde la misma línea de alimentación de CC que alimenta la lógica sensible de tu microcontrolador. El contragolpe inductivo al arrancar la bomba provoca caídas de tensión que desestabilizan la tensión de referencia del ADC.
- Diodos flyback y redes de amortiguación (snubbers): coloca un diodo flyback 1N4007 entre los terminales de la bomba inductiva de CC, o una red amortiguadora RC en los contactos del relé de CA, para suprimir los picos transitorios de tensión en el origen.
- Tendido de cables: no pases nunca el cable del sensor analógico de bajo voltaje en paralelo al cable de alimentación de 230 V o 12 V de la bomba dentro del mismo tubo o canaleta. Mantén al menos 15 cm de separación física o utiliza cable de par trenzado apantallado y conectado a tierra para la sonda.
- Toma de tierra del depósito: en sistemas con problemas graves de estática o acoplamiento capacitivo del motor, sumergir en el depósito una varilla de toma de tierra específica de acero inoxidable 316 conectada a la toma de tierra de la red puede desviar los potenciales parásitos lejos de los pines del sensor.
Al aplicar unos tiempos bien definidos en el software o un aislamiento galvánico adecuado en el cableado, las lecturas de TDS se mantendrán totalmente estables, independientemente de lo que haga el motor de la bomba.